Clôture de la chaîne de recherche, de réparation et de finition de la Marine grâce à la chasse aux mines à distance
Les mines navales restent l’un des moyens les moins coûteux pour un adversaire de perturber le commerce mondial, de restreindre les mouvements militaires et de transformer les voies navigables stratégiques en points chauds mondiaux. Leur nettoyage peut prendre des semaines, voire des mois, et exposer les marins et les navires à la fois aux champs de mines et aux tirs ennemis.
Pour discuter de la manière dont les vaisseaux sans pilote, les sonars avancés, l’intelligence artificielle et les effecteurs à distance accéléreront cette mission, Breaking Defense s’est entretenu avec Mark Bock, vice-président de la stratégie et du développement commercial chez Advanced Acoustic Concepts (AAC), une société de Thales.
Briser la défense : qu’est-ce qu’une mine navale moderne et pourquoi reste-t-elle une menace stratégique si grave ?
Bloc : Au sens large, les menaces liées aux mines se résument à des problèmes d’interdiction d’accès/interdiction de zone (A2/AD), pour des raisons économiques ou militaires. Les mines sont extrêmement bon marché et constituent un moyen asymétrique de priver potentiellement une nation puissante de la capacité de maintenir le libre-échange ou de protéger sa sécurité.
Les mines de faible technologie, semblables à celles de la Seconde Guerre mondiale, sont toujours efficaces dans ce domaine et peuvent être facilement déployées depuis de petits bateaux. Ils sont bon marché. Quelques milliers de dollars pièce, surtout sur le marché secondaire. Et pourtant, ils frappent sans discernement et sont mortels.
Les marines et les flottes commerciales doivent également faire face à des mines de fond plus modernes, de plus en plus sophistiquées et certaines peuvent même être enterrées. Dans les environnements maritimes contestés d’aujourd’hui, il existe toute une série de mines différentes, mais elles ont toutes la même raison, à savoir interdire l’accès spécifique ou général aux lignes de communication maritimes à des fins économiques ou militaires.
Comment la Marine mène-t-elle aujourd’hui la chasse et le déminage, et cela peut-il être dangereux ?
Lorsque vous devez trouver des cibles, vous devez les réparer, c’est-à-dire les localiser comme une cible unique et les classer avant de pouvoir vous en débarrasser. Nous appelons cela « trouver, réparer et terminer ». À l’heure actuelle, les marines du monde entier – mais celle des États-Unis en particulier – procèdent à cette opération en trois étapes distinctes. Ces étapes prennent beaucoup de temps pour fermer la chaîne de destruction, qui peut prendre des semaines, voire des mois pour les régions complexes.
La première chose est de « trouver » ce qui se trouve sous la surface. L’emplacement des actifs désigne littéralement « tout » ce qui se trouve au fond des fonds marins. Cela pourrait être n’importe quoi, depuis de vieux réfrigérateurs et des ancres jusqu’à peut-être une mine. Il existe même des terrains qui ressemblent à un objet fabriqué par l’homme. Dans la Marine, nous appelons cela un environnement à taux de fausses cibles élevé.
La deuxième phase, « réparer », consiste à revenir en arrière et à commencer à éliminer les objets qui ne sont pas fabriqués par l’homme, puis à éliminer ceux qui sont fabriqués par l’homme mais pas les mines, et enfin à classer les objets. Cela prend beaucoup de temps et beaucoup de travail dévoué. Souvent, cela signifie s’attarder sur chacune de ces cibles une par une. Vous pouvez imaginer à quel point ce processus est complexe dans des zones à fort trafic comme le détroit d’Ormuz.
Les mines en colonne sont moins dures, bien qu’il y ait d’autres choses suspendues au fond de l’océan. Les mines flottantes peuvent être détectées par des lasers aéroportés. Ce sont ce que nous appelons les mines « à volume », en particulier les mines de fond, qui sont les plus difficiles d’accès et garantissent un accès sécurisé.
La dernière étape consiste à « terminer » et à déterminer de quelles mines vous souhaitez vous débarrasser. Vous devez aujourd’hui entrer et vous asseoir sur cette mine dans le champ de mines en utilisant un dispositif capable de faire exploser la mine en place. Ce n’est pas seulement dangereux parce que vous disposez d’explosifs puissants, mais c’est également dangereux pour quiconque se trouve dans la zone.
Le deuxième élément est que lorsque vous êtes ouvertement dans un champ de mines, l’ennemi sait où vous avez dégagé. On peut affirmer que c’est ce qui se passe actuellement dans le détroit d’Ormuz. Ce qu’une marine veut vraiment faire, c’est avoir un accès et des options dont l’ennemi ignore au moins jusqu’à ce que vous y fassiez du trafic.
En quoi consiste la chasse aux mines à distance du point de vue des capteurs et du point de vue du bateau ? Navires de surface ou sous-marins sans pilote ?
La solution RMH proposée comprend en fait les deux, car elle concerne le capteur que vous utilisez en termes de chaîne de destruction. Le capteur remorqué peut être intégré sur des navires de surface avec ou sans équipage, ce qui est préférable, pour fournir une capacité de sécurité à distance. La technologie du sonar remorqué à ouverture synthétique, ou TSAM, utilisée par Thales est commune aux deux.
Du point de vue des capacités à distance, cela permet de combler ces lacunes technologiques en matière de guerre dont nous avons parlé plus tôt, c’est-à-dire éloigner l’homme du champ de mines et maintenir un certain sentiment de discrétion. La différence est que les données en temps réel provenant de l’USV, le remorquage de surface, peuvent être immédiatement envoyées soit à un homme au courant, soit à l’IA si vous l’utilisez comme capacité de classification.
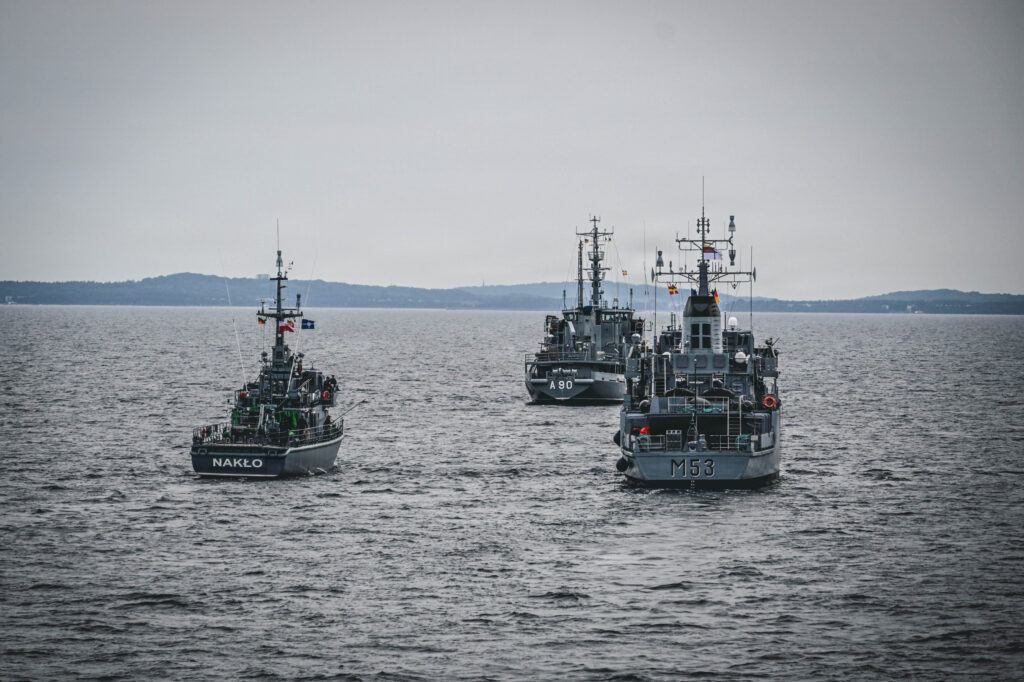
Un mélange de navires habités et d’USV fait encore une chose car il permet également aux marines de fournir des capacités. Mettre 15 ou 20 navires remorqués dans l’environnement et 30 ou 40 autres navires sans pilote à la recherche de mines vous donne un taux de déminage beaucoup plus élevé qu’un seul navire de chasse aux mines avec équipage qui ne vous donne pas un taux de recherche ou de classification important.
Vous pouvez lancer beaucoup plus de navires sans pilote pour résoudre un problème que de navires avec équipage, simplement d’un point de vue économique, mais aussi simplement du point de vue du volume et de la taille. Par exemple, les systèmes sans pilote peuvent être embarqués dans des avions et transportés par avion dans la région, ce qui donne du temps et de la capacité de réponse.
Parlez-nous de votre technologie pour la mission de chasse aux mines à distance, le capteur sonar SAMDIS.
Le problème clé est cet énorme taux de fausses cibles et les multiples cibles que vous détectez au fond – il s’agit de déterminer lesquelles sont artificielles, puis de les distiller pour déterminer quelles sont les mines. Un vieux réfrigérateur jeté au fond de l’océan n’est pas une mine, mais il a parfois à peu près la même taille.
Le capteur sonar à synthèse d’ouverture (SAS) avancé que nous appelons SAMDIS est un sonar d’imagerie multiaspect qui éclaire les cibles sous plusieurs angles en un seul passage. Ce capteur multi-aspects permet de détecter cette cible faiblement fausse, avec une probabilité élevée et une classification élevée la première fois qu’elle passe près de la cible.
Cela signifie que lorsque vous traversez un champ de mines, la première fois que vous voyez une mine, vous avez désormais le choix de la neutraliser. Nous appelons cela une chaîne de destruction en temps réel de détection et d’engagement.
Le capteur SAMDIS est une technologie développée en Europe, et AAC ici en Amérique du Nord effectue le travail d’intégration de l’ensemble de la suite pour s’assurer que ces composants peuvent fonctionner ensemble et être intégrés sur toutes les plates-formes américaines. Le Royaume-Uni utilise aujourd’hui une version de cette technologie dans le cadre de son Sona remorqué à ouverture synthétique.
Thales AAC importe et adapte le plus rapidement possible cette technologie avancée et très mature sur le marché américain.
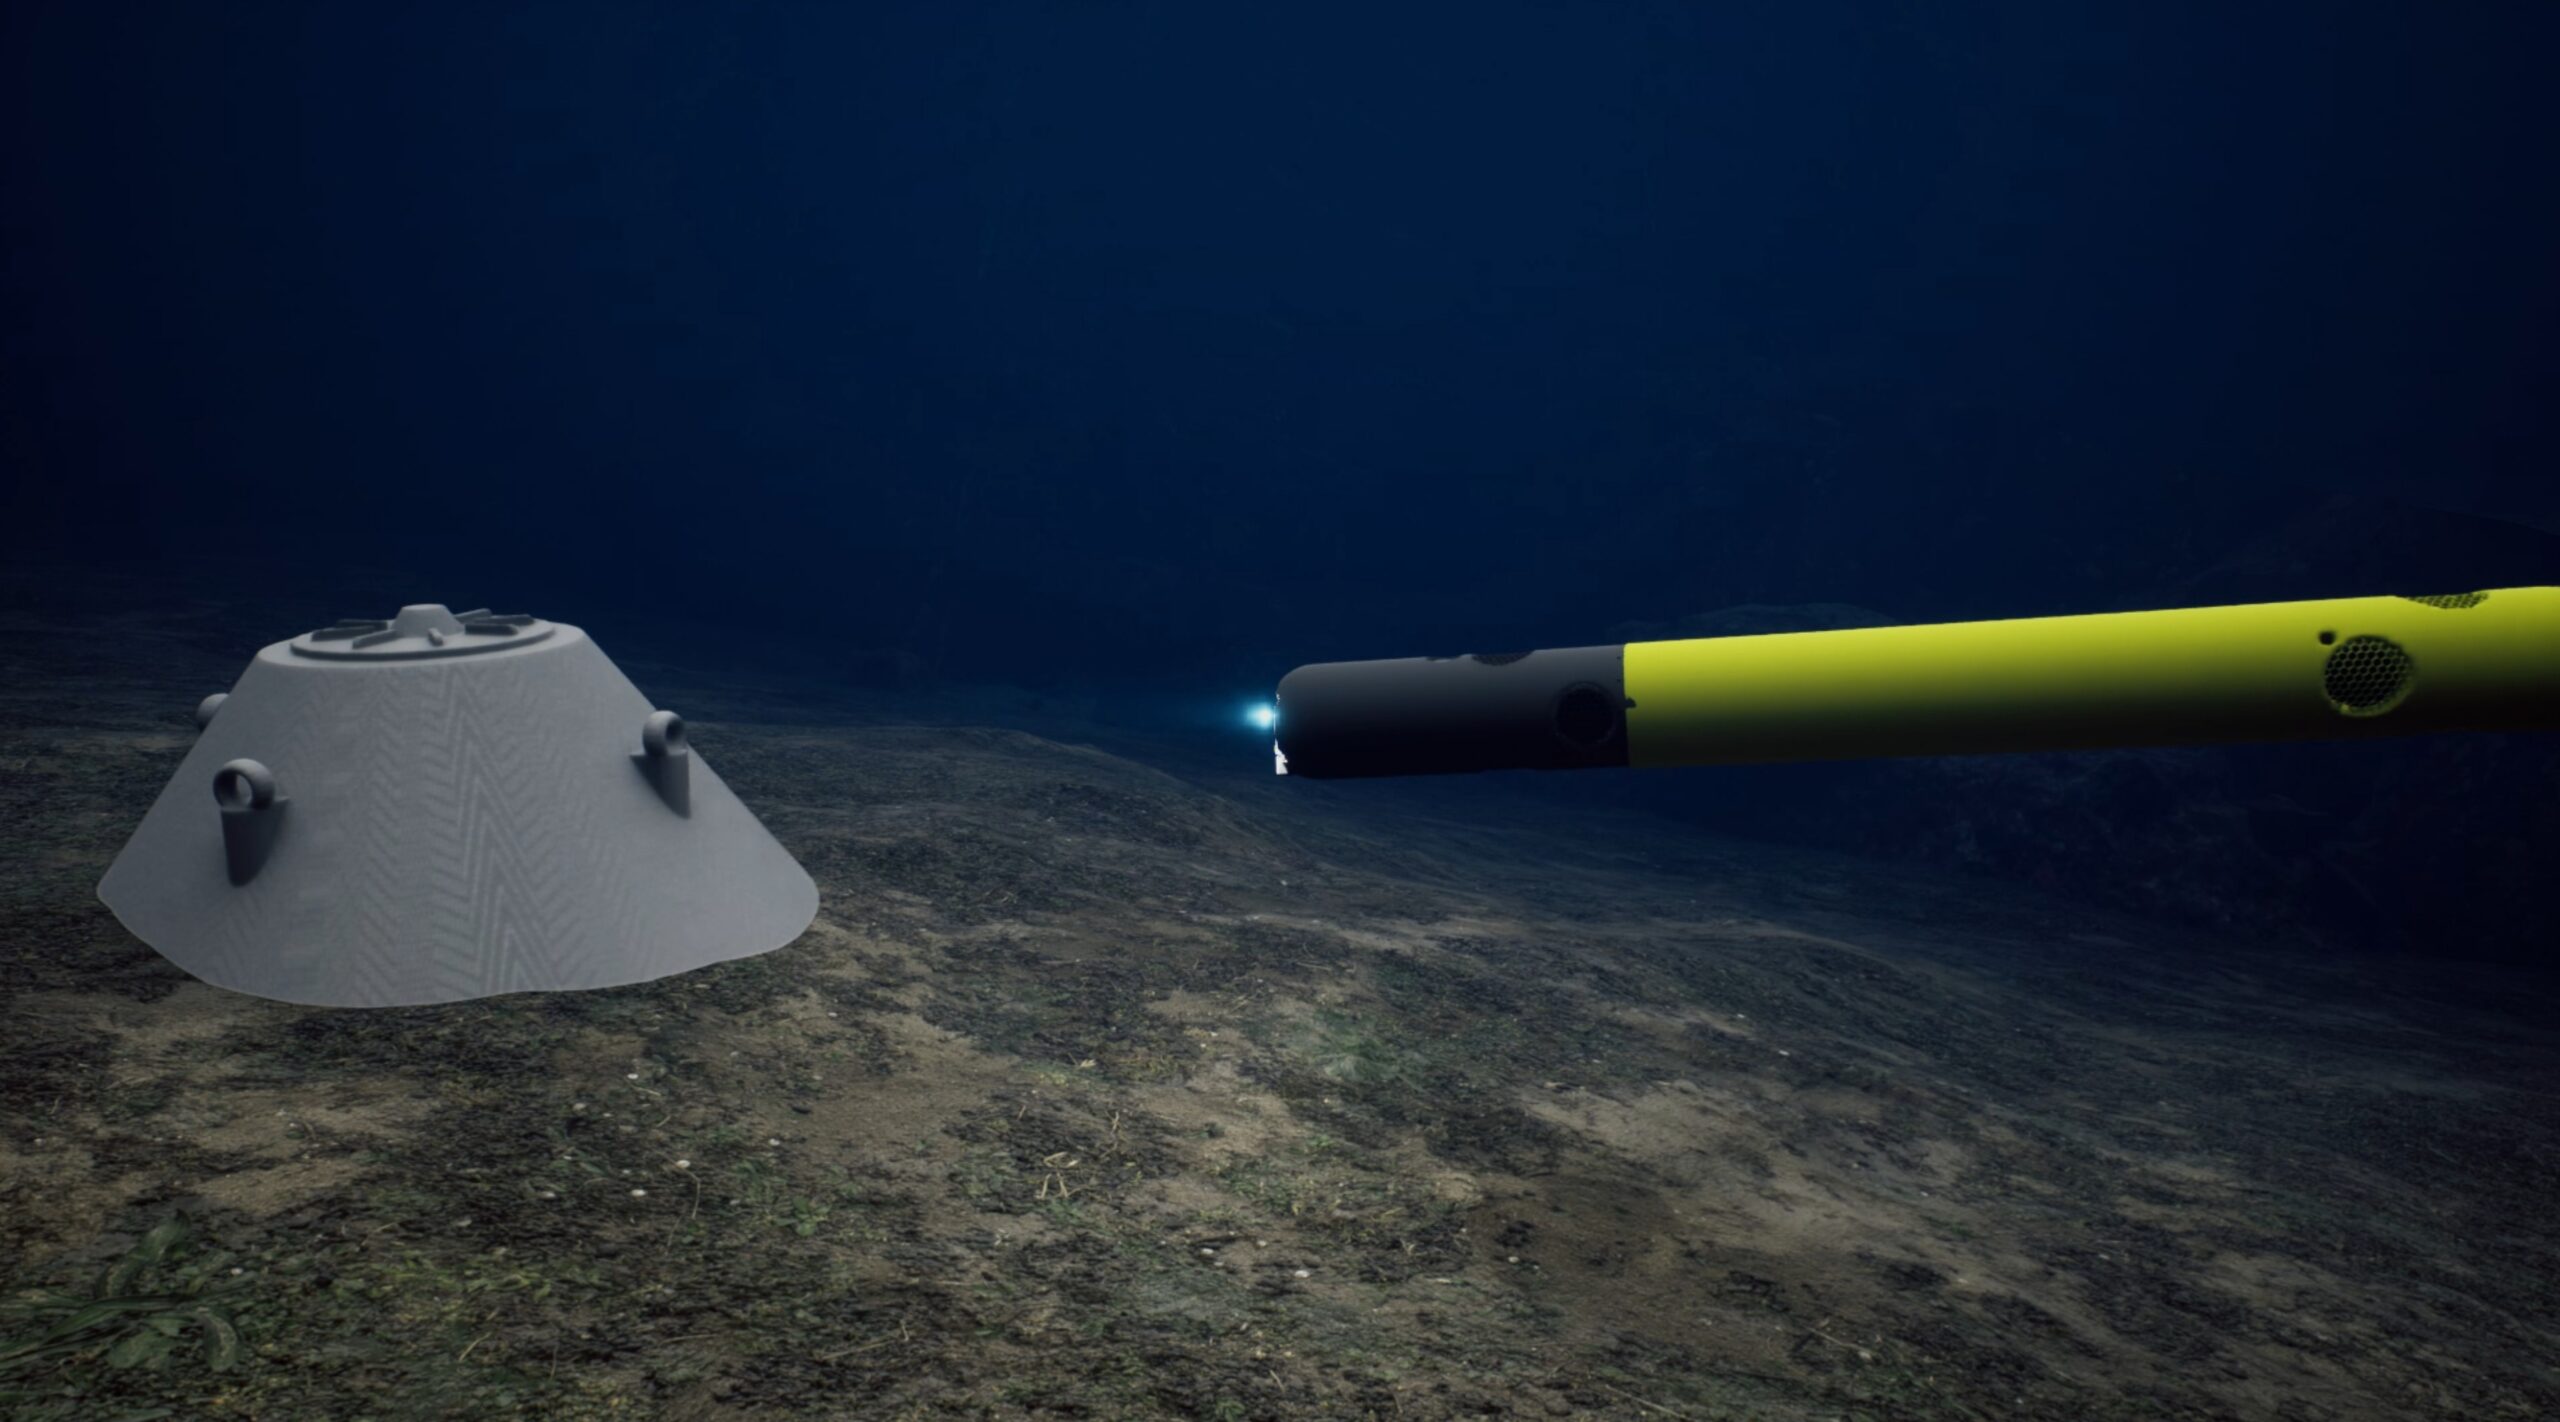
Votre système de neutralisation de guerre des mines s’appelle Angler – un véhicule submersible, réutilisable, de taille micro, télécommandé (ROV) avec soit une charge creuse de 66 mm, soit des projectiles cargo sous-marins à haute vitesse de 20 mm. Parlez-nous de cela.
De nos jours, on neutralise une mine en la faisant exploser, que ce soit à l’aide d’explosifs ou par d’autres moyens. Ce que l’on pourrait voir dans le détroit d’Ormuz, par exemple, ce sont des geysers d’eau dans l’air à l’intérieur d’une zone d’exclusion afin que personne ne soit blessé. Eh bien, ce n’est pas secret.
Le système ROV de contre-mine Angler ne provoque pas nécessairement une détonation sympathique. Il aura pour effet de neutraliser la mine sans réaction explosive massive.
Angler a également la capacité, après avoir livré les effets, d’observer la mine ou l’objet du fond marin et de documenter les effets pour les opérateurs. Dans la panoplie des effecteurs, c’est aujourd’hui la seule solution qui présente des attributs semi-secrets où les opérateurs sont très éloignés selon les scénarios du lieu de l’acte ignoble.
Comment l’IA, le commandement et le contrôle et la détection des changements rassemblent-ils l’ensemble du système ?
Nous disposons d’un logiciel appelé Mi-Map, qui est chargé d’un logiciel de reconnaissance automatique de cibles par IA. Une partie de ce qui permet au capteur d’être si performant est la physique du multi-aspect. Étant donné que le multi-aspect vous donne une très bonne vue de la cible, il est facile de faire appel à l’IA pour vous aider à terminer le travail final, c’est-à-dire effectuer des mesures sur la cible et les corréler aux mines menaçantes connues.
Les informations alimentent ensuite notre système de combat appelé M-Cube. M-Cube est un système de gestion de cibles pour tout ce qui se passe sous l’eau, y compris les cibles des fonds marins. Les données sont introduites dans une base de données d’images opérationnelles commune qui permet à un opérateur de sélectionner les cibles à entretenir.
En ayant une image claire de ce qu’il y a dans la colonne d’eau, nous pouvons faire ce qu’on appelle la détection des changements. Au fur et à mesure que nous remorquons, le système utilisant l’IA trouvera toutes les choses dont vous saviez qu’elles étaient déjà là et qui n’ont pas changé dans leur classification ou leur emplacement, et trouvera également toutes les choses qui sont nouvelles.


